Gravitational acceleration depends on the distance from the centre of the source of gravity, so there is some variation in gravitational acceleration between the base and summit of hills and mountains although it is minor. In this section, the equation of motion will be derived while accounting for this variability.
The kinetic energy we use when studying non-constant gravity is the same as before. Consequently, Equation (?? ) is also true for this Lagrangian.
If we cannot assume constant gravity, then: V = G M m ( r b a s e + h ( s ) ) − G M m r s u m m i t . \begin{aligned} V &=\dfrac{GMm}{(r_{\mathrm{base}} + h(s))} - \dfrac{GMm}{r_{\mathrm{summit}}}. \end{aligned} V = ( r b a s e + h ( s ) ) G M m − r s u m m i t G M m . V = G M m ( ( r b a s e + h ( s ) ) − 1 − r s u m m i t − 1 ) . \begin{aligned} V &= GMm\left((r_{\mathrm{base}} + h(s))^{-1} - r_{\mathrm{summit}}^{-1}\right). \end{aligned} V = G M m ( ( r b a s e + h ( s ) ) − 1 − r s u m m i t − 1 ) . G G G M M M
Substituting Equation (?? ) into Equation (2 ) yields:
V = G M m [ ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) − 1 − r s u m m i t − 1 ] . \begin{aligned} V &= GMm\left[\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^{-1}-r_{\mathrm{summit}}^{-1}\right]. \end{aligned} V = G M m [ ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) − 1 − r s u m m i t − 1 ] . The Lagrangian of our system is therefore:
L = m s ˙ 2 2 − G M m [ ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) − 1 − r s u m m i t − 1 ] . \begin{aligned} L &= \dfrac{m\dot{s}^2}{2} - GMm\left[\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^{-1}-r_{\mathrm{summit}}^{-1}\right]. \end{aligned} L = 2 m s ˙ 2 − G M m [ ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) − 1 − r s u m m i t − 1 ] . If gravity cannot be assumed to be constant then:
g = G M ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 . \begin{aligned} g=\dfrac{GM}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2}. \end{aligned} g = ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M . Substituting Equation
(2 ) into Equation
(?? ) yields:
F r = G M m C r r cos θ ( s ) ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 \begin{aligned} F_r &= \dfrac{GMmC_{rr}\cos{\theta(s)}}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} \end{aligned} F r = ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M m C r r cos θ ( s ) The conservative force term of the Euler-Lagrange equation is therefore: ∂ L ∂ s = G M m sin θ ( s ) ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 . \begin{aligned} \dfrac{\partial L}{\partial s} &= \dfrac{GMm\sin{\theta(s)}}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2}. \end{aligned} ∂ s ∂ L = ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M m sin θ ( s ) . S S S s s s
δ S δ s = m s ¨ − G M m sin θ ( s ) ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 . \begin{aligned} \dfrac{\delta S}{\delta s} &= m\ddot{s} - \dfrac{GMm\sin{\theta(s)}}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2}. \end{aligned} δ s δ S = m s ¨ − ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M m sin θ ( s ) . The time derivative of generalized momentum is the same as above. As for
Q s Q_s Q s it is:
Q s = − G M m C r r cos θ ( s ) ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 − ρ C D A s ˙ 2 2 . \begin{aligned} Q_s &= -\dfrac{GMmC_{rr}\cos{\theta(s)}}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} - \dfrac{\rho C_D A \dot{s}^2}{2}. \end{aligned} Q s = − ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M m C r r cos θ ( s ) − 2 ρ C D A s ˙ 2 . Substituting Equations
(4 ) and
(5 ) into Equation
(?? ) yields:
m s ¨ − G M m sin θ ( s ) ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 = − G M m C r r cos θ ( s ) ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 − ρ C D A s ˙ 2 2 . \begin{aligned} m\ddot{s} - \dfrac{GMm\sin{\theta(s)}}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} &= -\dfrac{GMmC_{rr}\cos{\theta(s)}}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} - \dfrac{\rho C_D A\dot{s}^2}{2}. \end{aligned} m s ¨ − ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M m sin θ ( s ) = − ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M m C r r cos θ ( s ) − 2 ρ C D A s ˙ 2 . Rearranging and factorizing:
m s ¨ = G M m ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 [ sin θ ( s ) − C r r cos θ ( s ) ] − ρ C D A s ˙ 2 2 . \begin{aligned} m\ddot{s} &= \dfrac{GMm}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} \left[\sin{\theta(s)}-C_{rr}\cos{\theta(s)}\right] - \dfrac{\rho C_D A\dot{s}^2}{2}. \end{aligned} m s ¨ = ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M m [ sin θ ( s ) − C r r cos θ ( s ) ] − 2 ρ C D A s ˙ 2 . Dividing by
m m m :
s ¨ = G M ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 [ sin θ ( s ) − C r r cos θ ( s ) ] − ρ C D A s ˙ 2 2 m . \begin{aligned} \ddot{s} &= \dfrac{GM}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} \left[\sin{\theta(s)}-C_{rr}\cos{\theta(s)}\right] - \dfrac{\rho C_D A\dot{s}^2}{2m}. \end{aligned} s ¨ = ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M [ sin θ ( s ) − C r r cos θ ( s ) ] − 2 m ρ C D A s ˙ 2 . s ¨ = s ˙ d s ˙ d s \ddot{s} = \dot{s} \dfrac{d\dot{s}}{ds} s ¨ = s ˙ d s d s ˙ (6 ) becomes:
s ˙ d s ˙ d s = G M ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 [ sin θ ( s ) − C r r cos θ ( s ) ] − ρ C D A s ˙ 2 2 m . \begin{aligned} \dot{s} \dfrac{d\dot{s}}{ds} &= \dfrac{GM}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} \left[\sin{\theta(s)}-C_{rr}\cos{\theta(s)}\right] - \dfrac{\rho C_D A\dot{s}^2}{2m}. \end{aligned} s ˙ d s d s ˙ = ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M [ sin θ ( s ) − C r r cos θ ( s ) ] − 2 m ρ C D A s ˙ 2 . Letting
u = s ˙ 2 u=\dot{s}^2 u = s ˙ 2 , then
d u d s = 2 s ˙ d s ˙ d s \dfrac{du}{ds} = 2\dot{s}\dfrac{d\dot{s}}{ds} d s d u = 2 s ˙ d s d s ˙ and so:
1 2 d u d s = G M ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 [ sin θ ( s ) − C r r cos θ ( s ) ] − ρ C D A u 2 m . \begin{aligned} \dfrac{1}{2}\dfrac{du}{ds} &= \dfrac{GM}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} \left[\sin{\theta(s)}-C_{rr}\cos{\theta(s)}\right] - \dfrac{\rho C_D A u}{2m}. \end{aligned} 2 1 d s d u = ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 G M [ sin θ ( s ) − C r r cos θ ( s ) ] − 2 m ρ C D A u . Multiplying both sides by 2 yields:
d u d s = 2 G M ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 [ sin θ ( s ) − C r r cos θ ( s ) ] − ρ C D A u m . \begin{aligned} \dfrac{du}{ds} &= \dfrac{2GM}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} \left[\sin{\theta(s)}-C_{rr}\cos{\theta(s)}\right] - \dfrac{\rho C_D A u}{m}. \end{aligned} d s d u = ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 2 G M [ sin θ ( s ) − C r r cos θ ( s ) ] − m ρ C D A u . Adding the
u u u term to the left-hand side:
d u d s + ρ C D A m u = 2 G M ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 [ sin θ ( s ) − C r r cos θ ( s ) ] . \begin{aligned} \dfrac{du}{ds} + \dfrac{\rho C_D A}{m}u &= \dfrac{2GM}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} \left[\sin{\theta(s)}-C_{rr}\cos{\theta(s)}\right]. \end{aligned} d s d u + m ρ C D A u = ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 2 G M [ sin θ ( s ) − C r r cos θ ( s ) ] . We first seek an integration factor, I ( s ) I(s) I ( s ) (7 ) as:
I ( s ) d u d s + I ′ ( s ) d u d s = I ( s ) 2 G M ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 [ sin θ ( s ) − C r r cos θ ( s ) ] . \begin{aligned} I(s) \dfrac{du}{ds} + I'(s)\dfrac{du}{ds} &= I(s)\dfrac{2GM}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} \left[\sin{\theta(s)}-C_{rr}\cos{\theta(s)}\right]. \end{aligned} I ( s ) d s d u + I ′ ( s ) d s d u = I ( s ) ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 2 G M [ sin θ ( s ) − C r r cos θ ( s ) ] . Hence
I ′ ( s ) I'(s) I ′ ( s ) must equal
I ( s ) ρ C D A m I(s)\dfrac{\rho C_D A}{m} I ( s ) m ρ C D A , which therefore implies that
I ( s ) = e ∫ 0 s ρ C D A m d s = e ρ C D A s m . \begin{aligned} I(s)&=e^{\int_0^s \frac{\rho C_D A}{m}ds} \\ &=e^{\frac{\rho C_D As}{m}}. \end{aligned} I ( s ) = e ∫ 0 s m ρ C D A d s = e m ρ C D A s . We can replace the left-hand side with
d d s [ I ( s ) u ( s ) ] \dfrac{d}{ds}\left[I(s)u(s)\right] d s d [ I ( s ) u ( s ) ] hence:
d d s [ I ( s ) u ( s ) ] = I ( s ) 2 G M ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 [ sin θ ( s ) − C r r cos θ ( s ) ] . \begin{aligned} \dfrac{d}{ds}\left[I(s)u(s)\right] &= I(s)\dfrac{2GM}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2} \left[\sin{\theta(s)}-C_{rr}\cos{\theta(s)}\right]. \end{aligned} d s d [ I ( s ) u ( s ) ] = I ( s ) ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 2 G M [ sin θ ( s ) − C r r cos θ ( s ) ] . Therefore Equation
(7 ) becomes:
d d s [ e ρ C D A s m u ( s ) ] = 2 G M e ρ C D A s m sin θ ( s ) − C r r cos θ ( s ) ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 . \begin{aligned} \dfrac{d}{ds}\left[e^{\frac{\rho C_D As}{m}}u(s)\right] &= 2GMe^{\frac{\rho C_D As}{m}}\dfrac{\sin{\theta(s)}-C_{rr}\cos{\theta(s)}}{\left(r_{\mathrm{summit}} - \int_0^s \sin{\theta(\sigma)}d\sigma\right)^2}. \end{aligned} d s d [ e m ρ C D A s u ( s ) ] = 2 G M e m ρ C D A s ( r s u m m i t − ∫ 0 s sin θ ( σ ) d σ ) 2 sin θ ( s ) − C r r cos θ ( s ) . Integrating both sides of Equation
(8 ) from 0 to
s s s with respect to
s s s (calling it a new dummy variable
σ \sigma σ ;
σ \sigma σ in our denominator will be renamed
ξ \xi ξ ) yields:
e ρ C D A s m u ( s ) − e 0 u ( 0 ) = 2 G M ∫ 0 s e ρ C D A σ m sin θ ( σ ) − C r r cos θ ( σ ) ( r s u m m i t − ∫ 0 σ sin θ ( ξ ) d ξ ) 2 d σ . \begin{aligned} e^{\frac{\rho C_D As}{m}}u(s)-e^0 u(0) &= 2GM\int_0^s e^{\frac{\rho C_D A\sigma}{m}}\dfrac{\sin{\theta(\sigma)}-C_{rr}\cos{\theta(\sigma)}}{\left(r_{\mathrm{summit}} - \int_0^{\sigma} \sin{\theta(\xi)}d\xi\right)^2} d\sigma. \end{aligned} e m ρ C D A s u ( s ) − e 0 u ( 0 ) = 2 G M ∫ 0 s e m ρ C D A σ ( r s u m m i t − ∫ 0 σ sin θ ( ξ ) d ξ ) 2 sin θ ( σ ) − C r r cos θ ( σ ) d σ . The trike's initial velocity is assumed to be zero, hence
u ( 0 ) = 0 u(0)=0 u ( 0 ) = 0 :
e ρ C D A s m u ( s ) = 2 G M ∫ 0 s e ρ C D A σ m sin θ ( σ ) − C r r cos θ ( σ ) ( r s u m m i t − ∫ 0 σ sin θ ( ξ ) d ξ ) 2 d σ . \begin{aligned} e^{\frac{\rho C_D As}{m}}u(s) &= 2GM\int_0^s e^{\frac{\rho C_D A\sigma}{m}}\dfrac{\sin{\theta(\sigma)}-C_{rr}\cos{\theta(\sigma)}}{\left(r_{\mathrm{summit}} - \int_0^{\sigma} \sin{\theta(\xi)}d\xi\right)^2} d\sigma. \end{aligned} e m ρ C D A s u ( s ) = 2 G M ∫ 0 s e m ρ C D A σ ( r s u m m i t − ∫ 0 σ sin θ ( ξ ) d ξ ) 2 sin θ ( σ ) − C r r cos θ ( σ ) d σ . Multiplying by
e − ρ C D A s m e^{-\frac{\rho C_D As}{m}} e − m ρ C D A s yields:
u ( s ) = 2 G M e − ρ C D A s m ∫ 0 s e ρ C D A σ m sin θ ( σ ) − C r r cos θ ( σ ) ( r s u m m i t − ∫ 0 σ sin θ ( ξ ) d ξ ) 2 d σ . \begin{aligned} u(s) &= 2GMe^{-\frac{\rho C_D As}{m}}\int_0^s e^{\frac{\rho C_D A\sigma}{m}}\dfrac{\sin{\theta(\sigma)}-C_{rr}\cos{\theta(\sigma)}}{\left(r_{\mathrm{summit}} - \int_0^{\sigma} \sin{\theta(\xi)}d\xi\right)^2} d\sigma. \end{aligned} u ( s ) = 2 G M e − m ρ C D A s ∫ 0 s e m ρ C D A σ ( r s u m m i t − ∫ 0 σ sin θ ( ξ ) d ξ ) 2 sin θ ( σ ) − C r r cos θ ( σ ) d σ . Square rooting
u u u to obtain velocity yields:
v ( s ) = 2 G M e − ρ C D A s m ∫ 0 s e ρ C D A σ m sin θ ( σ ) − C r r cos θ ( σ ) ( r s u m m i t − ∫ 0 σ sin θ ( ξ ) d ξ ) 2 d σ . \begin{aligned} v(s) &= \sqrt{2GMe^{-\frac{\rho C_D As}{m}}\int_0^s e^{\frac{\rho C_D A\sigma}{m}}\dfrac{\sin{\theta(\sigma)}-C_{rr} \cos{\theta(\sigma)}}{\left(r_{\mathrm{summit}}-\int_0^\sigma \sin{\theta(\xi)} d\xi\right)^2} d \sigma}. \end{aligned} v ( s ) = 2 G M e − m ρ C D A s ∫ 0 s e m ρ C D A σ ( r s u m m i t − ∫ 0 σ sin θ ( ξ ) d ξ ) 2 sin θ ( σ ) − C r r cos θ ( σ ) d σ . Below are the velocities achieved in the above model for various
C D A C_D A C D A and
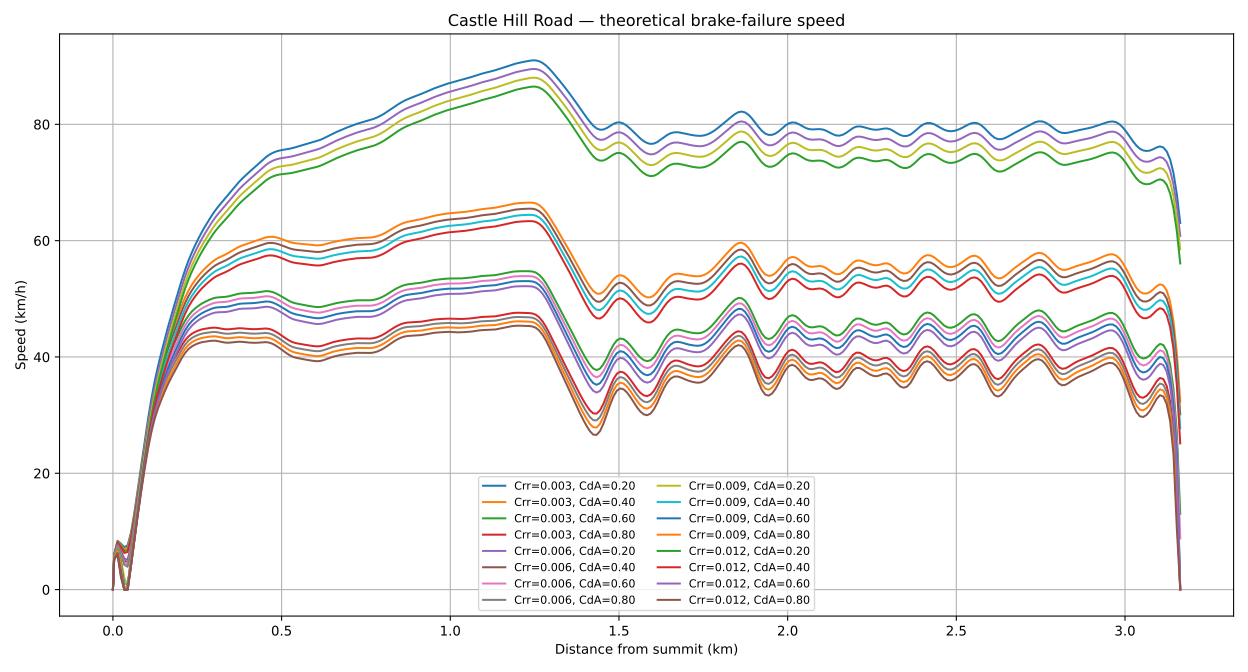
C r r C_{rr} C r r values when descending Castle Hill. The simulation did not end at 0 metres above sea level; it ended at about 36 metres above sea level, which is approximately at the high end of Gregory Street.
Velocity while descending Castle Hill, assuming non-constant gravity.